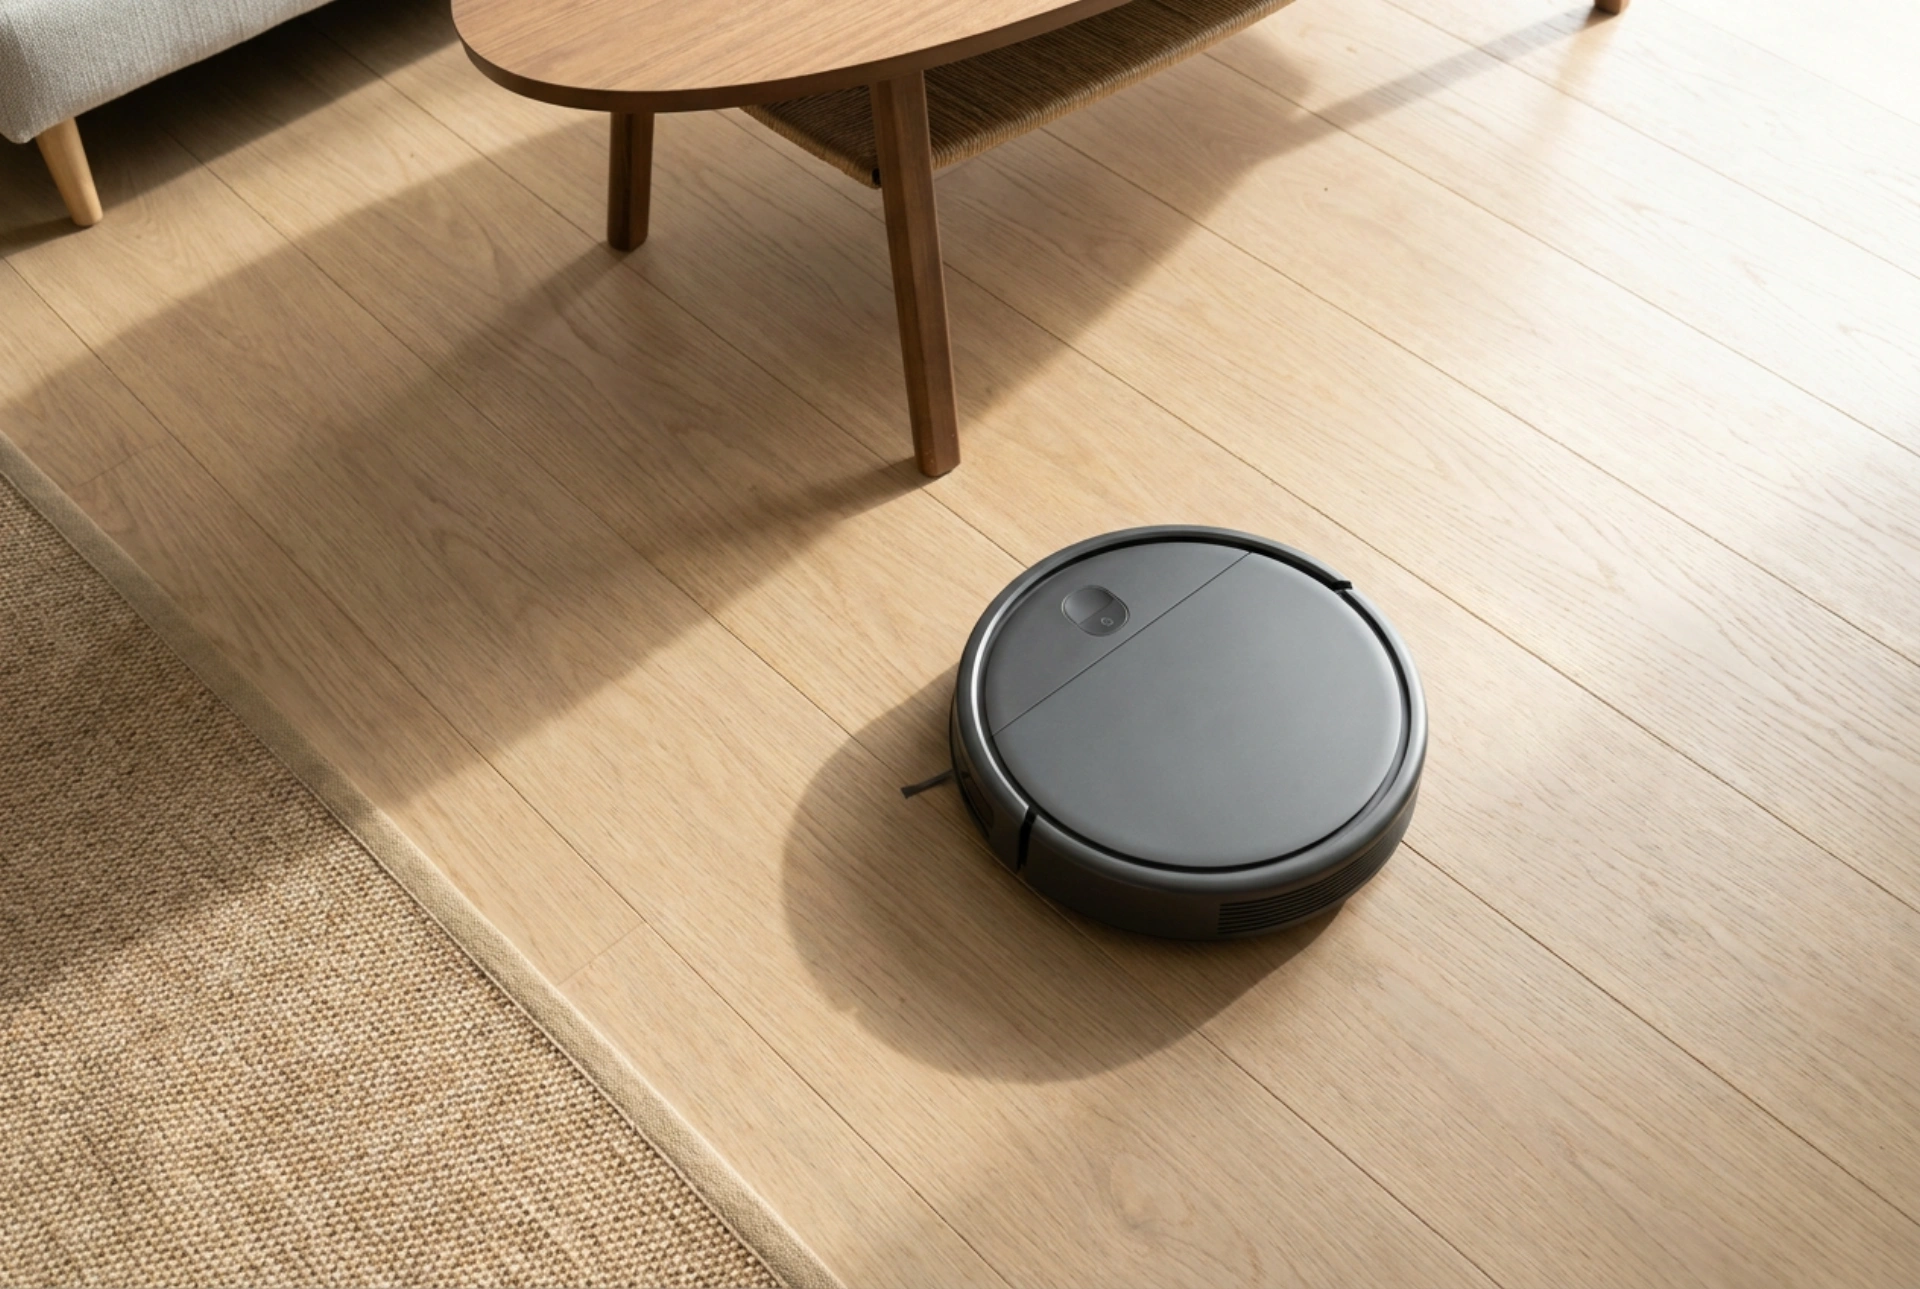


Scegliere il robot aspirapolvere ideale richiede un'analisi dettagliata della planimetria domestica, poiché la disposizione dei mobili, la tipologia di pavimentazione e la presenza di soglie influenzano direttamente l'efficienza della navigazione e della pulizia.
La fisica della navigazione: sensori ottici e laser
L'efficacia di un robot aspirapolvere dipende principalmente dal suo sistema di orientamento, che deve adattarsi alla complessità geometrica della casa. Gli appartamenti con molte stanze, corridoi stretti o disposizioni articolate richiedono sistemi di mappatura avanzati. La tecnologia LiDAR (Light Detection and Ranging) utilizza impulsi laser invisibili per calcolare la distanza dagli ostacoli in tempo reale, misurando il tempo di ritorno del fascio luminoso riflesso. Questo metodo crea una mappa bidimensionale estremamente precisa, indipendente dalle condizioni di luce della stanza, rendendolo ideale per appartamenti complessi o con zone scarsamente illuminate.
Al contrario, la tecnologia VSLAM (Visual Simultaneous Localization and Mapping) si affida a fotocamere ottiche per identificare punti di riferimento visivi sulle pareti e sul soffitto. Questo sistema necessita di un livello minimo di illuminazione per funzionare correttamente, poiché la mancanza di contrasto cromatico o la presenza di ombre profonde riduce la precisione del tracciamento. Per i monolocali o gli spazi a pianta aperta privi di barriere architettoniche complesse, i sistemi a navigazione giroscopica rappresentano un'opzione funzionale, sebbene manchino della precisione necessaria per aggirare ostacoli dinamici o riprendere la pulizia esattamente dal punto di interruzione.
Superare gli ostacoli fisici: soglie e transizioni
Un fattore critico nella planimetria è la presenza di dislivelli, come le soglie di giunzione tra stanze diverse o il passaggio da un pavimento in gres a un parquet fluttuante. La capacità di superamento ostacoli di un robot è determinata dalla dinamica delle sue ruote motrici sospese e dalla coppia motrice del motore interno. La maggior parte dei dispositivi standard è progettata per superare differenze di altezza fino a un massimo di 15-20 millimetri. Oltre questa soglia, l'angolo di attacco del paraurti anteriore tocca la superficie prima che la ruota possa fare presa, attivando il sensore di collisione e costringendo il robot a fare marcia indietro.
Se la casa presenta soglie spesse, è essenziale valutare la geometria del telaio inferiore. Un baricentro basso migliora la stabilità sui tappeti, ma riduce l'altezza da terra, limitando il superamento dei giunti di dilatazione sporgenti. Inoltre, la presenza di rampe di transizione con pendenze superiori ai 15 gradi può causare lo slittamento delle ruote in gomma, compromettendo il calcolo odometrico della posizione complessiva.
Frizione e aerodinamica: la scelta in base alle superfici
La composizione superficiale dei pavimenti determina la resistenza d'attrito e la necessità di pressione negativa (potenza di aspirazione espressa in Pascal). Sulle superfici dure e lisce, come il marmo o la ceramica, l'efficienza di raccolta dipende dalla velocità di rotazione delle spazzole laterali, che devono convogliare le particelle verso la bocchetta centrale senza disperderle a causa della forza centrifuga. In questo scenario, una potenza di aspirazione moderata è sufficiente.
Sui tappeti e sulla moquette, la fisica del flusso d'aria cambia drasticamente. Le fibre tessili trattengono la polvere per attrazione elettrostatica e incastro meccanico. Qui, il robot deve generare una depressione d'aria elevata e utilizzare spazzole con rulli in gomma siliconica per battere il tessuto, sollevare le fibre e liberare i detriti. Se la planimetria prevede ampie zone tessili, è fondamentale orientarsi su dispositivi dotati di sensori a ultrasuoni, capaci di rilevare il cambio di densità superficiale per incrementare istantaneamente la potenza di aspirazione e disattivare l'eventuale modulo di lavaggio a umido, prevenendo il bagnamento delle fibre.
Geometria degli arredi e zone di difficile accesso
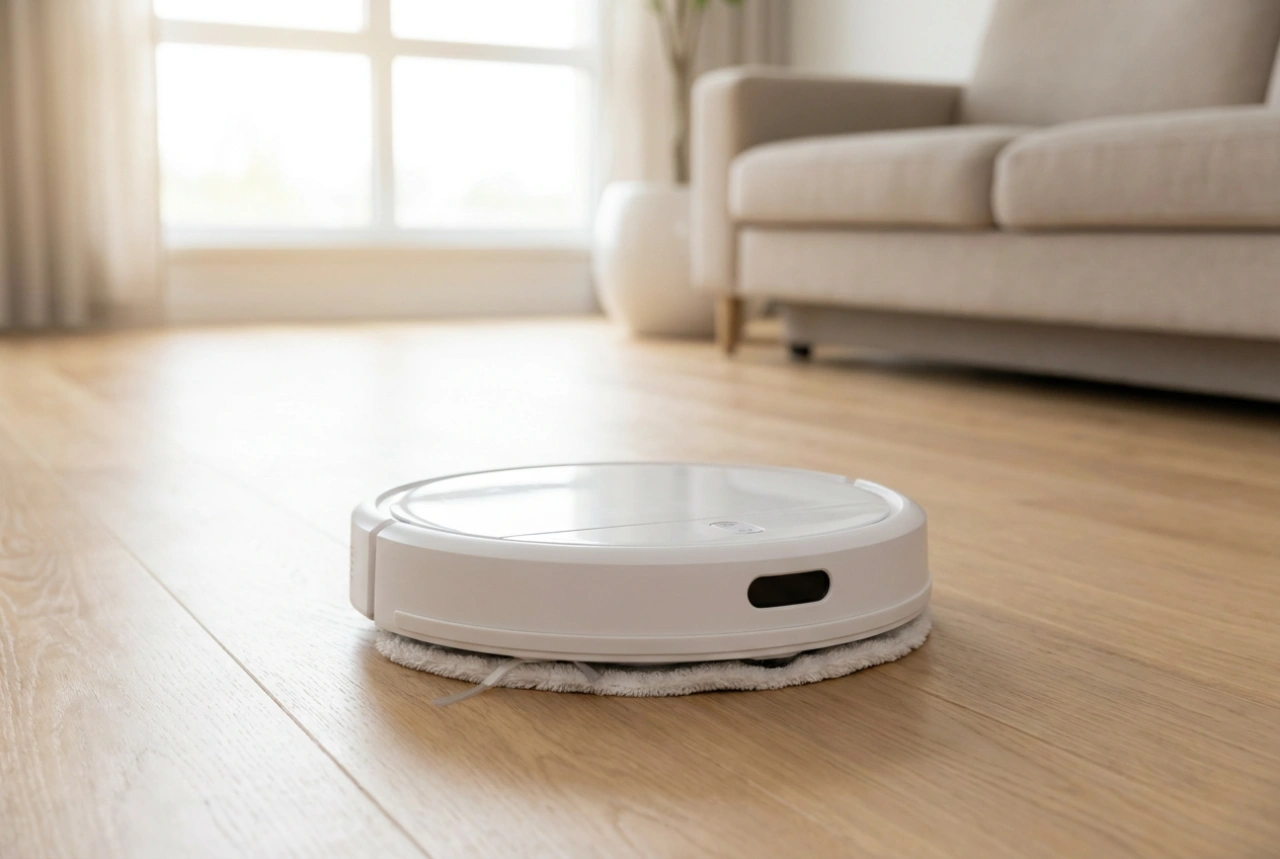
L'altezza dei mobili sospesi, come divani, letti e sanitari, definisce lo spazio tridimensionale accessibile al robot. I dispositivi dotati di torretta LiDAR superiore presentano un'altezza complessiva che varia solitamente tra i 9,5 e i 10,5 centimetri, il che può impedire l'accesso sotto arredi molto bassi. I modelli con sensori integrati nel profilo frontale o che utilizzano esclusivamente telecamere mantengono uno spessore ridotto, consentendo una pulizia profonda anche negli spazi più angusti.
Anche la distanza lineare tra le gambe delle sedie e dei tavoli influisce sulla fluidità del ciclo di pulizia. Il diametro standard di un robot varia tra i 33 e i 35 centimetri. Se lo spazio di manovra è inferiore, il dispositivo eseguirà continui movimenti di rotazione su se stesso per tentare l'evitamento, consumando energia preziosa della batteria e prolungando i tempi di lavoro in modo inefficiente. In case con arredi densi, la scelta di un algoritmo di navigazione predittiva riduce drasticamente l'usura meccanica dovuta alle continue collisioni.